经典版 Apex Teleop
本页适用于 Marvin Pro 历史 Orin 版本以及当前 Skye/Luna。当前 Gento 文档以前端 1.0.6.81g 为基线;不同交付批次的按钮文字可能略有差异,以现场配套软件为准。
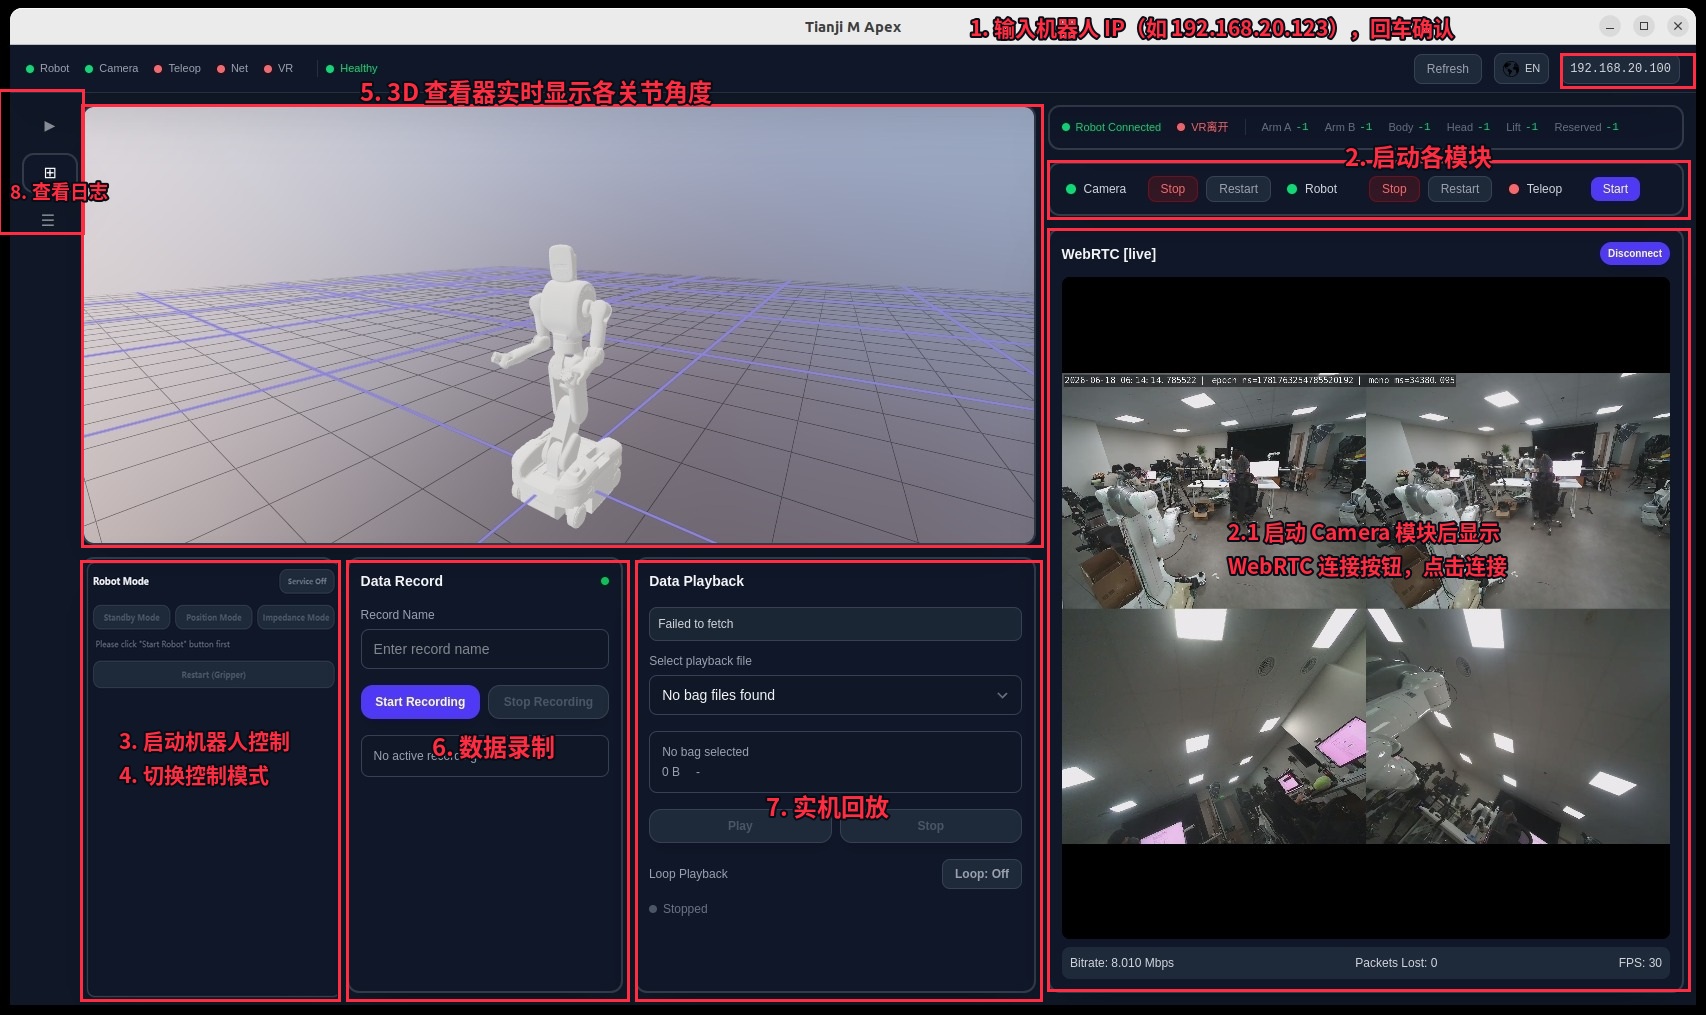
连接与启动
- 在右上角填写控制器实际 IP,按 Enter 连接。
- 启动 Robot,确认 3D 模型与实体机器人姿态一致。
- 按产品快速入门要求启动 Teleop 和网络模块;Camera 可按需启动。
- 点击 Start Robot 或界面中的机器人启动入口。
- 进入 Impedance Mode,然后执行 Home。
- 连接头显并进入遥操。
Skye/Luna 使用 Pico 头显及全身追踪组件;Marvin Pro 历史版本按实际交付使用 Pico 或 Meta Quest。
主要区域
| 区域 | 说明 |
|---|---|
| 状态栏 | 显示 Robot、Camera、Teleop、Net、VR 和 Healthy 状态 |
| 3D Viewer | 显示机器人实时关节姿态 |
| Module Control | 启动、停止或重启 Camera、Robot、Teleop 等模块 |
| Robot Mode | 启动机器人、切换 Standby/Position/Impedance,并执行 Home |
| Data Record | 输入任务名并开始或停止录制 |
| Data Playback | 选择记录文件,播放或停止回放 |
| WebRTC | 连接并查看相机视频 |
| Log | 选择模块并查看运行日志 |
数据录制与回放
录制前确认卷标为 BAG_STORAGE 的 U 盘已正确挂载,并检查 Camera 状态。填写录制名称后点击 Start Recording,任务完成后点击 Stop Recording。数据默认保存在 /media/<user>/BAG_STORAGE/recorded_bags。回放时选择记录文件,再使用 Play、Stop 和循环选项。
实机回放具有运动风险,操作前应确认机器人起始姿态、工作空间和急停状态。
日志
从左侧导航进入日志页,在模块列表中选择 Robot、Teleop、Camera 或网络服务。出现模块无法启动、VR 无法连接或相机黑屏时,应记录时间并保存对应日志信息。